YONG LIN YU · PORTFOLIO 2027

让结构有解让设计落地.

武汉理工大学机械工程硕士 / 机械结构设计工程师

从机构方案、三维建模到加工装配与样机实测,
把设计推进到能够制造、装配和验证的工程结果。

查看代表作品 ↗下载简历 ↓
3.6
硕士绩点 / GPA
第二
硕士专业排名

连续三年获得校一等奖学金

手机(同微信)181 7155 2849电子邮箱yylsgdsg1114@163.com
2027 届 · OPEN TO WORK机械结构设计工程师结构开发 / 机构设计 / 样机验证↗

02 / EXPERIENCE

让工程实践,沉淀为科研成果

在机械结构设计、样机开发与现场验证中积累,也留下可查阅的专利与学术成果。

余泳麟蓝底证件照Y / 02

余泳麟 / YONG LIN YU

武汉理工大学

硕士阶段 / 2027 届机械工程

聚焦机械结构设计,将机构方案、三维建模、加工装配与现场迭代连接起来,把设计推进到能够制造和验证的工程结果。

硕士绩点
3.6 GPA
硕士专业排名
第二
校一等奖学金
连续三年
UNDERGRADUATE / 本科
湖北理工学院机械设计制造及其自动化 · 专业排名 3 / 55
  1. 01

    INDUSTRY EXPERIENCE

    迈瑞医疗 机械开发工程师 · 实习

    使用 Creo 完成复杂曲面修复与参数化建模,依据企业规范完成二维工程图与 GD&T 标注,结合 Abaqus 静力学及接触分析支持结构评估。

  2. 02

    ROBOTICS

    两轮自平衡搬运机器人 机械结构设计负责人

    承担整机结构设计、关键机构优化、加工装配与联合调试。项目获国家重点研发计划资助。

  3. 03

    INDEPENDENT DEVELOPMENT

    起重机遥控脱钩设备 独立开发

    面向中建三局现场需求,完成结构与电控集成、三轮样机迭代,第三轮 10 套投入工地试点使用。

  4. 04

    STRUCTURE & SENSING

    单线激光雷达三维扫描平台 独立开发

    为河南巨人起重机集团完成结构设计、装配联调与雷达算法开发,产品迭代至第二代并投入现场使用。

03 / HONORS & ACHIEVEMENTS

让成果,有据可见

把每一份积累,收进工程师的成长档案。切换卡片,展开证明材料。

THE ACHIEVEMENT ARCHIVE 2024 — 2026

切换侧边卡片 · 点击当前证书放大

2025 / 学科竞赛

全国三维数字化创新设计大赛

全国三等奖

以三维设计与工程表达展示机械创新成果。

01/09CERTIFICATE COLLECTION

DOCUMENT SCAN / 成果档案

连续三年校一等奖学金

全国三等奖三维设计 / 数智港航 / 金融科技

实审 / 一作发表发明专利 / EI 会议论文

04 / SELECTED ENGINEERING

从三维模型,到真实运行

围绕真实工程任务,展示我的职责、设计判断与验证结果。

01 / ROBOTICS2024.07 — 2025.09
REAL PROTOTYPE / 实验室样机

国家重点研发计划资助 / 2 人团队

两轮自平衡
搬运机器人01

机械结构设计负责人 · 整机设计与优化

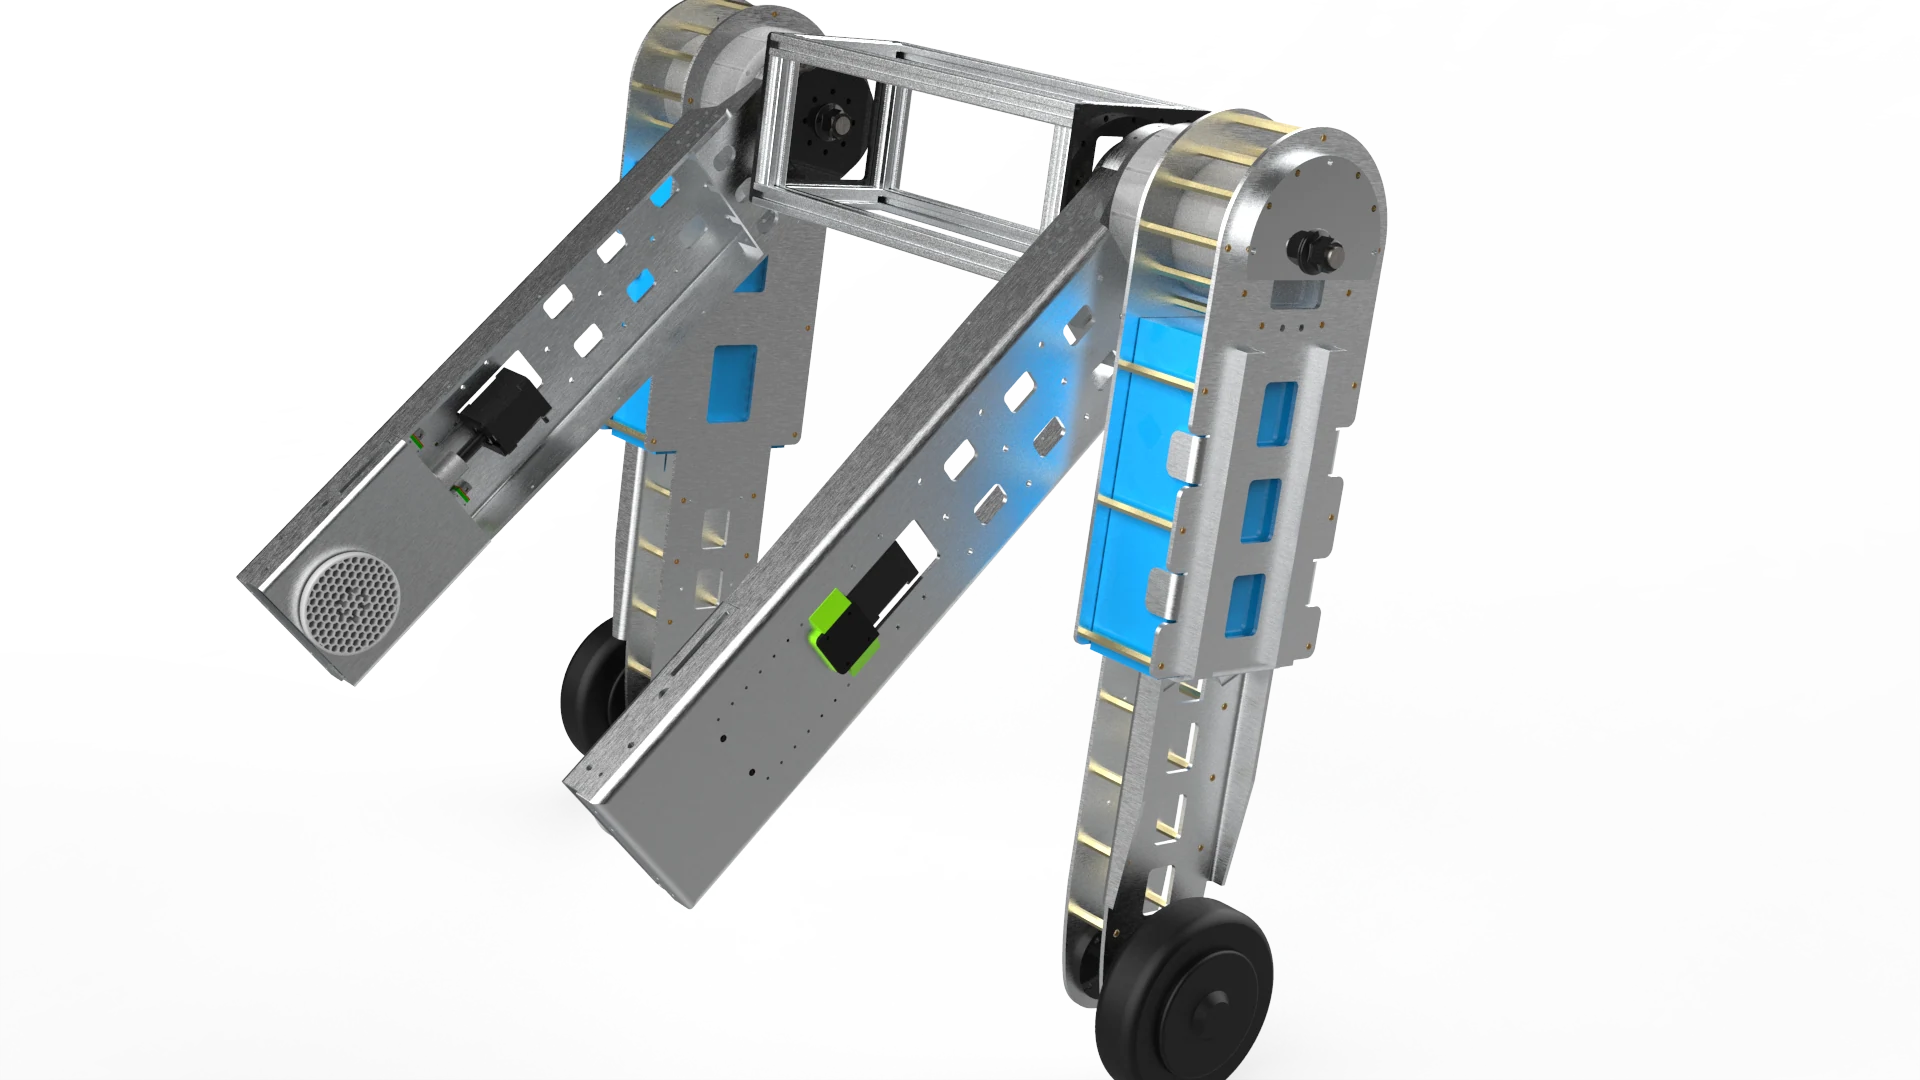
面向狭窄仓储通道与多层货位,设计具备大垂直作业空间的两轮自平衡搬运机器人。围绕动态负载和受限空间,完成整机布局、关键连接与传动结构迭代。

  • 中空关节与光轴组合,实现机械臂 ±180° 无干涉运动。
  • 缩短支撑跨距,以推力轴承分担轴向载荷,改善连接轴受力。
  • 将剪叉伸缩机构与模块化末端夹具嵌入整机,完成加工、装配与联调。
展开关键结构解析 ↗
35 kg
实测负载
1 m/s
35 kg 负载实测移速
±1.5°
空载 IMU 稳态倾角误差
±180°
机械臂无干涉运动
02 / HEAVY-DUTY MECHANISM2024.09 — 2025.08
GENERATION 02 / 第二代现场流程

第二代设备现场工作过程。结构解析中可对比查看第二代、第三代的开盖模型。

中建三局 / 独立开发

起重机遥控
脱钩设备02

机械结构 · 电控集成 · 样机制造与调试

针对高空货物吊运中的人工辅助装卸问题,完成从结构方案到现场试点的整机开发。采用滚珠丝杠驱动与脱钩销轴机构,结合电机驱动与 LoRa 通信实现远程操作。

  • 完成关键零部件建模、装配设计与 BOM 编制。
  • 针对高载受力集中部位开展静强度分析并优化结构。
  • 完成三轮样机迭代,第三轮 10 套投入工地试点使用。
10 t
设计额定载荷
8 t
现场最大实际起吊
100 m
遥控距离实测
10 套
第三轮现场试点使用
03 / STRUCTURE & SENSING2024.12 — 2025.05
REAL SCANNING / 工作过程

河南巨人起重机集团 / 独立开发

单线激光雷达
三维扫描平台03

结构设计 · 整机装配 · 雷达算法

以单线激光雷达与伺服旋转机构构建低成本三维扫描平台。完成机械结构、加工对接与装配联调,使旋转采样与点云重建形成完整工作流程。

  • 采用伺服电机、直角减速器与光轴传动方案,兼顾刚性与装配同轴性。
  • 模块化接口适配多品牌雷达,匹配转速与采样密度。
  • 采用铝合金结构与接口密封圈设计,迭代至第二代现场使用。
展开雷达平台结构 ↗
280°
实测扫描范围
≈7 kg
整机实称重量
25 Hz
所用雷达扫描频率
02 代
已投入现场使用

05 / INSIDE THE DESIGN

把关键结构,展开来看

分别展开机器人、脱钩设备与雷达平台,查看机构、传动与装配关系。点击图片可放大。

SOLIDWORKS / ASSEMBLY & EXPLODED VIEWDETAIL ↗

DESIGN DETAIL / 01

受限空间里的
整机结构布局

将两侧行走与升降结构、机械臂和末端夹具组织为紧凑整机,兼顾狭窄通道适应性与垂直作业空间。

  • 整机装配与空间关系
  • 动态负载下的结构布置
  • 加工装配与模块化维护
01

理解工况

载荷、空间与运动边界

→
02

形成方案

机构、传动与装配布局

→
03

完成验证

仿真校核与样机实测

→
04

回到设计

连接、刚度与制造迭代

06 / CAPABILITIES

用工程实践,说明设计能力

围绕机械结构设计,把模型、图纸、仿真与现场连接起来。

CAREER TARGET

机械结构设计

希望参与机械产品与设备的结构开发,承担方案设计、详细建模、工程出图和样机验证,并持续积累可制造性与装配设计经验。

ME / 01

整机与机构设计

从载荷和运动约束出发,完成三维建模、传动布置、关键连接与装配设计。

SolidWorks / Creo / CATIA
ME / 02

工程出图与公差

结合企业图纸规范标注关键尺寸与形位公差,使图纸与加工、装配要求一致。

AutoCAD / GD&T / BOM
ME / 03

有限元与强度校核

开展静力学与接触工况分析,设置网格和边界条件,用结果支持结构评估。

Abaqus / Ansys
ME / 04

加工装配与联调

对接零部件加工,完成样机制造与整机装配,根据实测结果迭代连接和传动结构。

Prototype / Assembly / Field Test
ME / 05

机电协同与开发

在独立开发项目中集成电机驱动、单片机与 LoRa 通信,完成机构动作与控制验证。

C++ / Python / Motor Control
ME / 06

沟通与技术学习

具备跨职能沟通与英文技术资料检索能力,探索用 AI Agent 辅助参数化批量建模。

CET-6 / Technical Research / AI Tools

LANGUAGE / SUPPORTING DOCUMENTS

让技术学习,有语言支撑

英语四、六级成绩报告

ENGINEERING JUDGEMENT设计要能制造,结构要能装配,结果要经得起验证。

07 / LET'S BUILD SOMETHING REAL

让下一个设计
成为真实作品.

机械结构设计岗位、工程项目与技术交流,
欢迎与我联系。

2027 届 / 武汉理工大学机械工程硕士