01 / ROBOTICS2024.07 — 2025.09
REAL PROTOTYPE / 实验室样机
国家重点研发计划资助 / 2 人团队
两轮自平衡
搬运机器人01
机械结构设计负责人 · 整机设计与优化
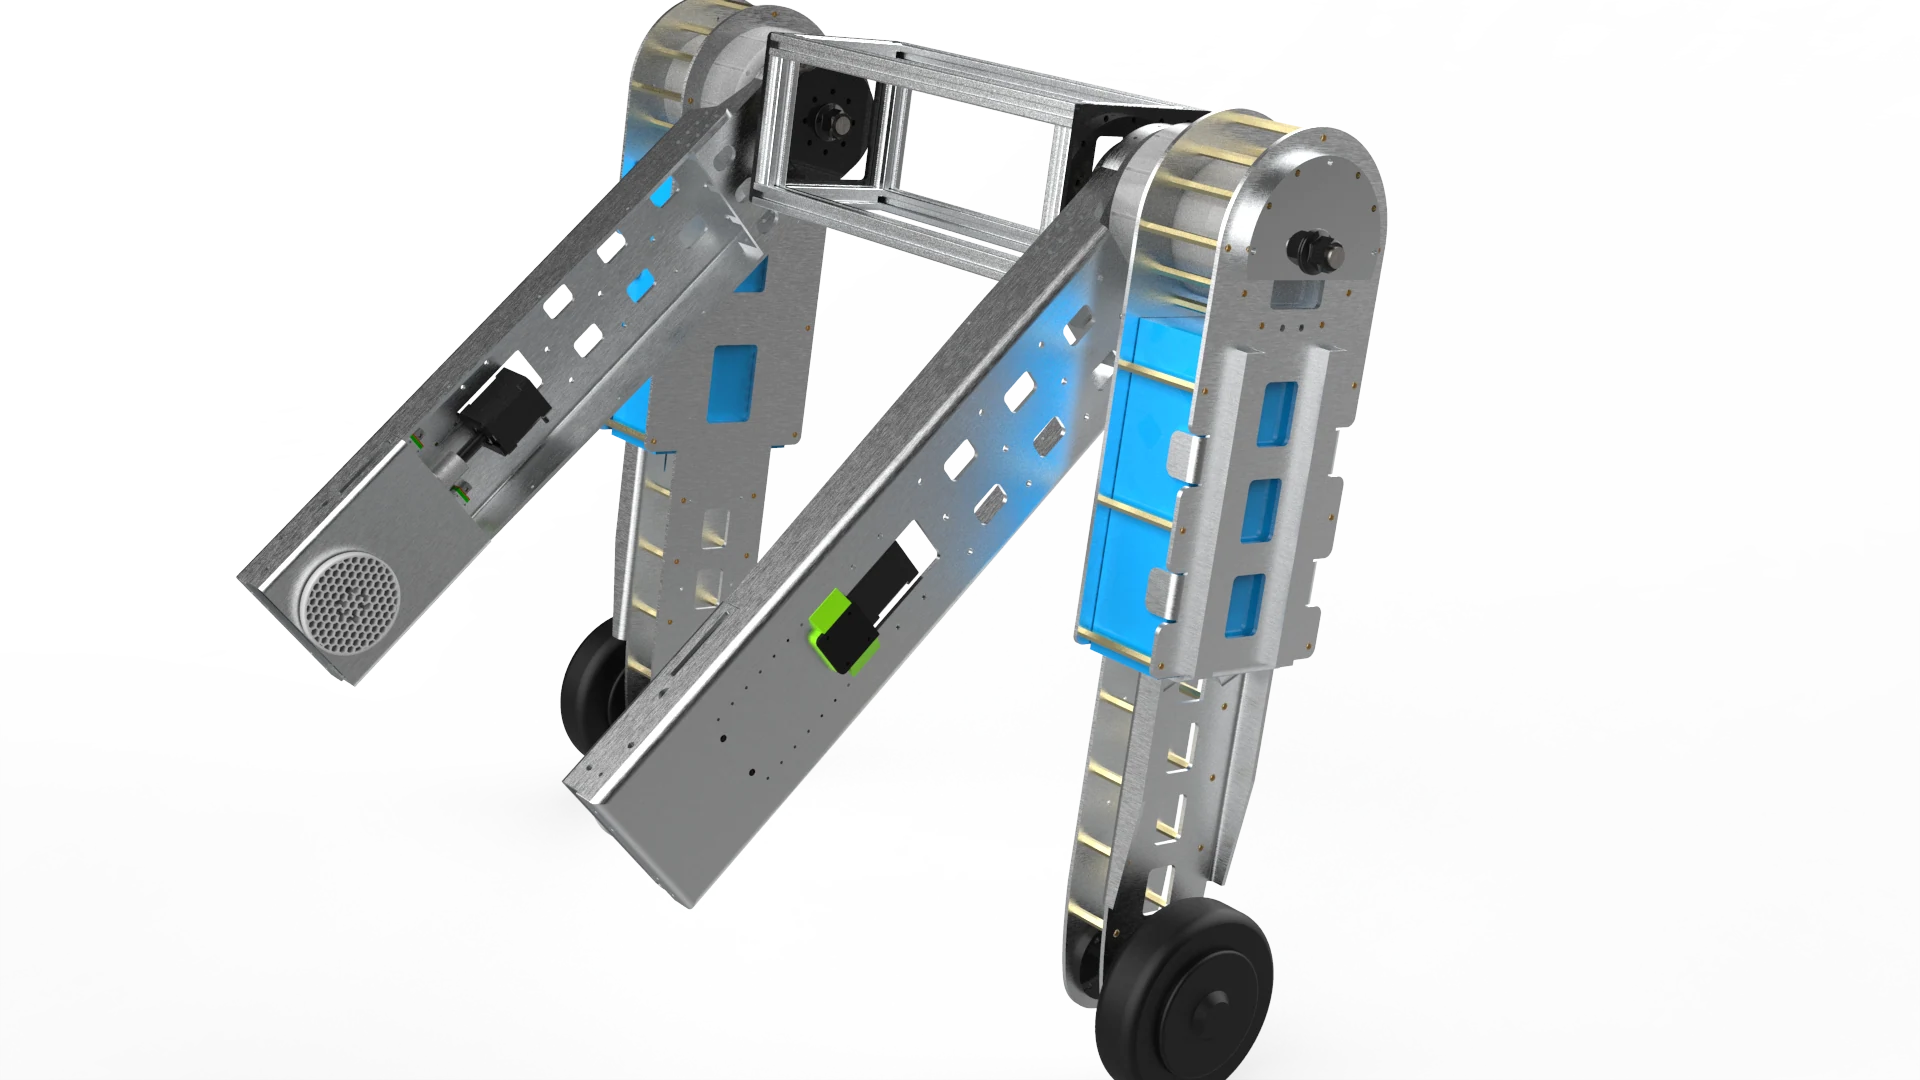
面向狭窄仓储通道与多层货位,设计具备大垂直作业空间的两轮自平衡搬运机器人。围绕动态负载和受限空间,完成整机布局、关键连接与传动结构迭代。
- 中空关节与光轴组合,实现机械臂 ±180° 无干涉运动。
- 缩短支撑跨距,以推力轴承分担轴向载荷,改善连接轴受力。
- 将剪叉伸缩机构与模块化末端夹具嵌入整机,完成加工、装配与联调。
- 35 kg
- 实测负载
- 1 m/s
- 35 kg 负载实测移速
- ±1.5°
- 空载 IMU 稳态倾角误差
- ±180°
- 机械臂无干涉运动